Замкнутый контур на насосной станции
На насосной станции с частотным преобразователем (ПЧ) оператор задаёт давление 5 бар. Датчик в напорном трубопроводе измеряет 3 бар. ПЛК получает измерение и вычисляет ошибку e = r − y = 5 − 3 = +2 бар. Регулятор использует ошибку и своё состояние для расчёта команды u в пределах 0–100 %. ПЧ переводит команду в задание скорости с учётом своих ограничений. Скорость насоса и давление меняются. На следующем отсчёте ПЛК снова читает давление, и цикл повторяется.
ПЧ и привод Объект
насос и трубопровод
В этом контуре увеличение скорости при неизменном расходе повышает давление. Поэтому положительная ошибка требует увеличения команды. Расход потребителей воздействует на объект отдельно от команды. Если расход вырос, падение давления вызовет реакцию регулятора через обратную связь.
Пропорциональная составляющая и статическая ошибка
Если Kp = 10 %/бар и ошибка давления равна +2 бар, пропорциональный вклад равен +20 процентным пунктам. Это вклад в рассчитанный выход. Полный сигнал может также включать смещение и другие составляющие. Больший Kp сильнее реагирует на то же отклонение. При фазовом запаздывании та же прибавка усиления может привести к колебаниям и снижению запаса устойчивости.
Для устойчивого замкнутого контура с единичной отрицательной обратной связью, положительным статическим усилением объекта K, нулевым смещением, постоянной уставкой и без насыщения рассмотрим равновесие y = Ku для P-регулятора.
- Из закона регулятора получаем u = Kp·e.
- Подставляем его в модель объекта и получаем y = K·Kp·e.
- Подставляем в e = r − y и переносим слагаемые с ошибкой влево.
При K = 0,1 ед./%, Kp = 10 %/ед. и r = 5 ед. знаменатель равен 2, ошибка равна 2,5 ед., измерение — 2,5 ед., команда — 25 %. Самовыравнивающемуся объекту нужна ненулевая команда для поддержания этого режима. P-регулятор без смещения создаёт её, пока сохраняется ошибка.
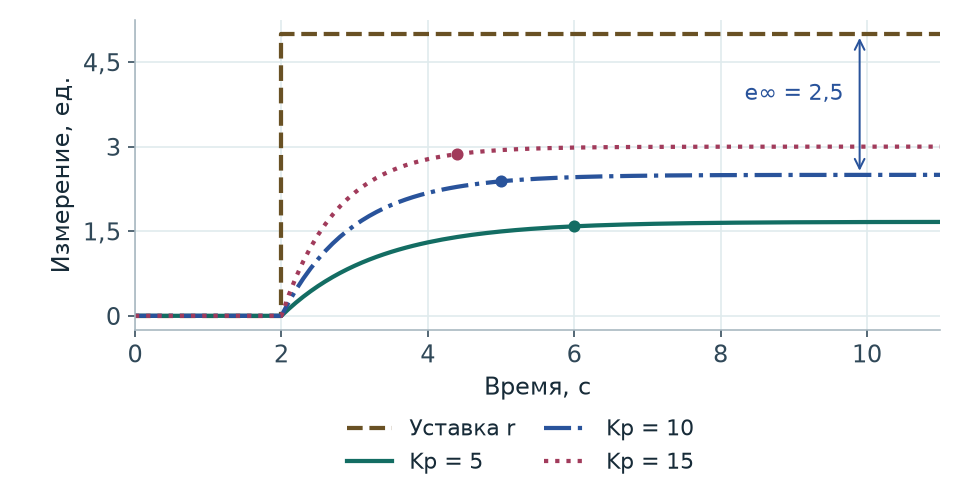
| Kp, %/ед. | Измерение, ед. | Ошибка, ед. | t₉₅, с |
|---|---|---|---|
| 5 | 1,67 | 3,33 | 4,0 |
| 10 | 2,50 | 2,50 | 3,0 |
| 15 | 3,00 | 2,00 | 2,4 |
В таблице приведены установившиеся измерение и ошибка. t₉₅ — время от скачка до достижения 95 % собственного установившегося уровня. Попадания в полосу около уставки 5 ед. в этих трёх опытах не происходит. Сравнение показывает результат для одной модели при L = 0. При добавлении запаздывания или достижении пределов привода форму перехода нужно оценивать заново.
Интегральная составляющая и достижимая уставка
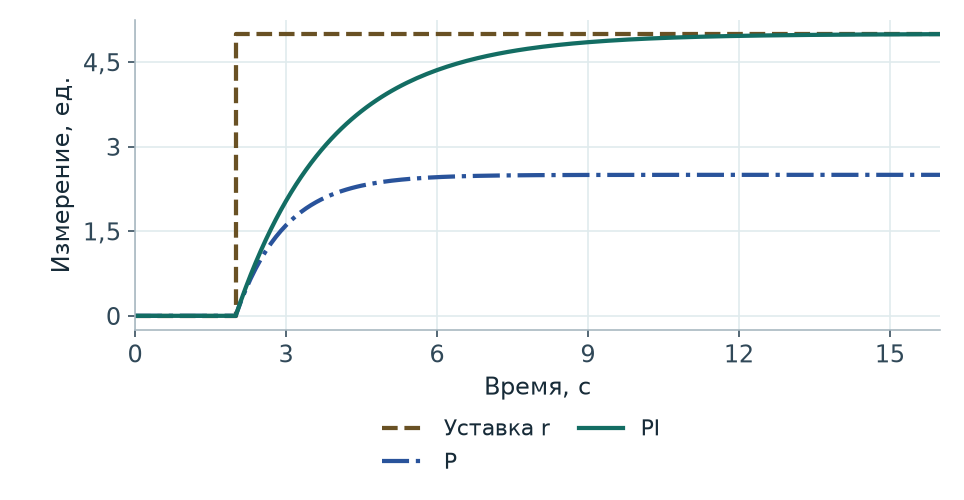
Интегратор накапливает площадь под кривой ошибки со знаком. Пока ошибка положительна, I растёт, пока отрицательна — уменьшается. При нулевой ошибке I сохраняет накопленное значение. Так PI поддерживает команду, необходимую для равновесия. Устойчивость и достижимость уставки остаются необходимыми условиями. Слишком большой Ki может накопить существенную поправку до того, как объект успеет отреагировать. Результат — перерегулирование, колебания или длительное насыщение.
Рассмотрим учебную рабочую точку насосной станции. При данном расходе для 5 бар требуется 50 % команды. Если верхний предел привода равен 40 %, уставка недостижима. В упрощённой статической модели p∞ = max(0, 24·(u/100)² − 1) бар число 24 задаёт напор при полной скорости и нулевом расходе, а 1 бар — потери при выбранном расходе. Выход 50 % даёт 5 бар, а 40 % даёт 2,84 бар. Изменение Ki меняет темп накопления интеграла, а максимальная команда остаётся 40 %.
Дифференциальная составляющая и фильтр
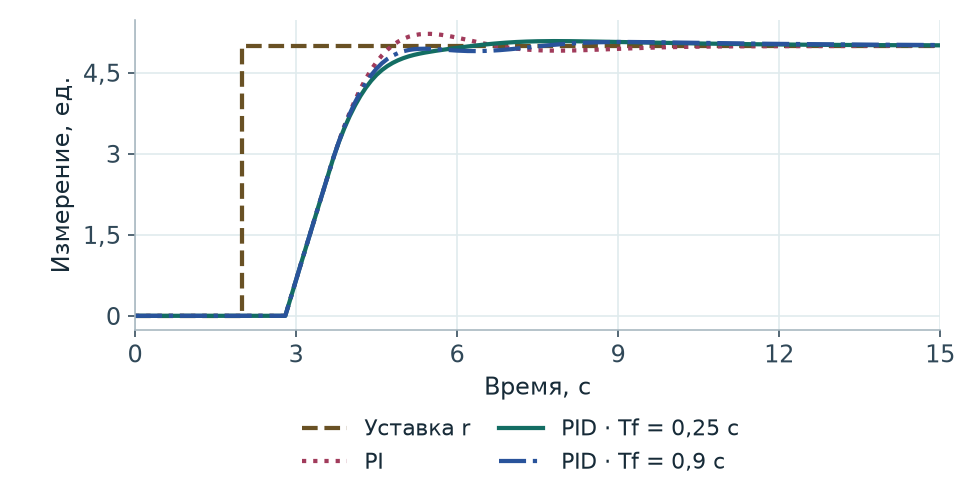
Два измерения могут отставать от уставки на одинаковую величину, но двигаться к ней с разной скоростью. D реагирует на скорость изменения. Если измерение быстро растёт, производная по измерению даёт отрицательную поправку к команде. Такая реакция может уменьшить выброс и колебания при выбранной модели и настройке.
При производной по ошибке de/dt = dr/dt − dy/dt скачок уставки попадает непосредственно в D. В дискретном расчёте его амплитуда делится на Ts, и возникает резкий всплеск команды (derivative kick). Производная по измерению исключает из D прямой вклад изменения r. P и интеграл по-прежнему используют ошибку.
Шум создаёт быстрые изменения измерения, даже когда объект почти неподвижен. Фильтр первого порядка с постоянной Tf ограничивает высокочастотное усиление по сравнению с идеальным дифференциатором. Увеличение Tf дополнительно сглаживает D и добавляет запаздывание в этой ветви. Для контура давления с шумным датчиком и достаточным качеством регулирования PI часто оказывается практичным выбором.
Коэффициенты и формы PID
| Параметр | Основное влияние | Возможные проблемы |
|---|---|---|
| Kp | Меняет интенсивность реакции на текущую ошибку | Колебания и снижение запаса устойчивости |
| Ki | Устраняет постоянную ошибку при достижимой уставке и устойчивом контуре | Перерегулирование, интегральное насыщение |
| Kd | Реагирует на скорость изменения измерения | Чувствительность к измерительному шуму |
| Tf | Фильтрует ветвь D | Дополнительное запаздывание действия D |
Это типичные тенденции. Результат зависит от усиления, инерции и запаздывания объекта, периода расчёта, диапазона измерения и поведения привода вблизи ограничений.
В параллельной форме, используемой в PID Lab, до ограничения u = b + P + I + D*. При u в процентах и измерении в инженерных единицах Kp имеет размерность %/ед., Ki — %/(ед.·с), Kd — %·с/ед.. Tf и Ts имеют размерность секунд. В форме с общим усилением Kp масштабирует все слагаемые, Ti задаёт время интегрирования, Td — время дифференцирования.
При Kp > 0 обратное преобразование даёт Ti = Kp/Ki для Ki > 0 и Td = Kd/Kp. Отключённому I соответствует Ki = 0, или предел Ti → ∞. Если стандартная фильтрованная форма задаёт делитель N > 0, то в её параметризации Tf = Td/N при Td > 0. Эквивалентность требует одинаковых входов для P, I и D и одной схемы дискретизации. Сверяйте параметризацию с документацией конкретного блока.
Ограничение выхода и anti-windup
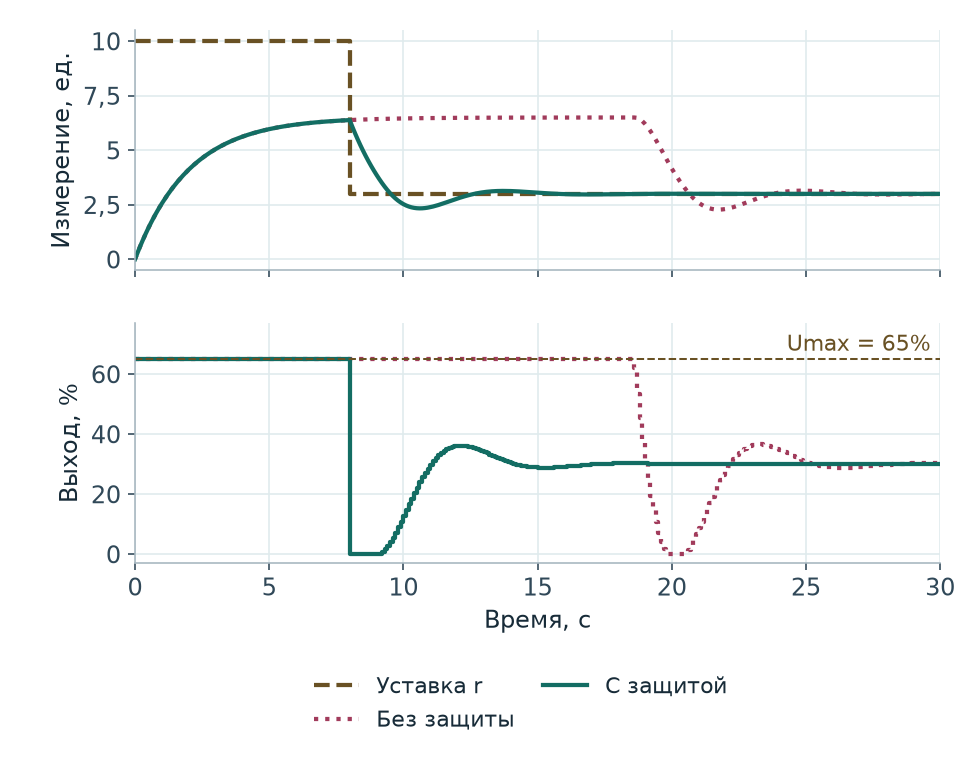
Пусть ПЧ принимает до 100 %, а сумма вкладов регулятора u = 130 %**. После ограничения команда u = 100 %. Пока ошибка положительна, интеграл без защиты продолжает расти. Когда потребление падает или уставку снижают, ошибка может стать отрицательной. Команда всё ещё остаётся на максимуме, пока отрицательная ошибка не уменьшит накопленный I настолько, чтобы u вернулся в допустимый диапазон.
- Conditional integration. Если приращение I толкает сумму к насыщению, его блокируют или обрезают до доступного хода. Приращение, которое выводит команду из насыщения, разрешают. В PID Lab используется обрезка приращения по направлению.
- Back-calculation. В скорость изменения интеграла добавляют (u − u)/Tt*, где Tt > 0 — время обратного расчёта. При верхнем насыщении этот член отрицателен и уменьшает интеграл. Выбор Tt влияет на скорость снятия накопления и динамику около предела.
- Tracking. Состояние регулятора согласуют с фактически применяемой командой utr. Источником может быть ручная команда, выход селектора или команда после ограничения скорости. Согласование можно выполнять напрямую при переходе режима или через обратную связь. При отслеживании результата внешнего ограничителя нужно подать в регулятор соответствующую команду в его единицах.
Безударный переход из ручного режима в автоматический
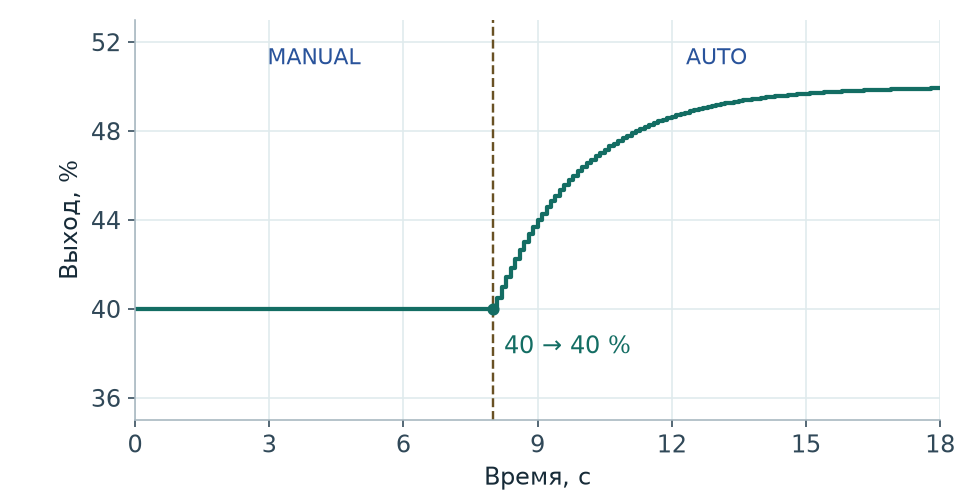
В MANUAL команду выдаёт оператор, а в AUTO — регулятор. Если при возврате в AUTO внутренние P, I и D дают команду, отличную от действующей ручной, привод получит скачок. Для безударного перехода (bumpless transfer) первый автоматический отсчёт удерживает фактически поданную ручную команду в допустимом диапазоне.
Уравнение предполагает нулевое отдельное смещение, доступный интегратор и использование P и D на текущем отсчёте. При фиксированном смещении b вычитают также b. Если интеграл отключён, согласование можно выполнить регулируемым смещением. Измерение предыдущего шага и фильтр D нужно инициализировать и обновлять, в том числе при ручной работе. При изменении пределов или ограничении скорости ориентируются на реально достижимую команду.
В опыте с PI и ручной командой 40 % к t = 8 с измерение составляет около 3,927 ед. при уставке 5 ед. Поэтому P ≈ 10,73 %, D = 0, а для согласования I ≈ 29,27 %. Первый автоматический отсчёт даёт те же 40 %. На следующем шаге команда меняется до 40,50 % в ответ на сохраняющуюся ошибку.
Дискретная реализация в ПЛК
Период Ts — время между вызовами регулятора. В непрерывной модели внутренние состояния меняются непрерывно. В ПЛК алгоритм читает измерение, обновляет состояния и записывает выход по отсчётам. Команда между вызовами обычно удерживается. Выполняйте блок один раз за предсказуемый цикл периодической задачи. Передача номинального Ts блоку, который вызывается с существенно меняющимся периодом, изменяет реальное усиление интегральной и дифференциальной ветвей.
При обратном Эйлере интегратор использует текущий отсчёт ошибки. Перед присваиванием Iₖ = Iₖ₋₁ + ΔIₖ защита может ограничить ΔIₖ.
Для фильтра D заменяем обе производные конечными разностями между k и k−1 и вычисляем D на текущем отсчёте. При положительных Tf и Ts коэффициент памяти Tf/(Tf + Ts) лежит между 0 и 1.
Учебный блок на Structured Text
SP и PV передаются в одних инженерных единицах. Ts, Tf задаются в секундах, Umin, Umax, Umanual, U — в процентах. ManualMode выбирает ветвь расчёта. Для PI задайте Kd = 0, для P — Ki = Kd = 0. Коэффициенты задаются перед запуском и предполагаются постоянными в течение опыта.
В первом допустимом цикле блок копирует PV в PrevPV, чтобы D начался с нуля. При запуске в MANUAL сразу используется ограниченная ручная команда. В AUTO обычная интеграция начинается с первого отсчёта, а при переходе из MANUAL выполняется только согласование. При ошибке параметров ConfigOK становится FALSE, команда сохраняет последнее значение, состояния сбрасываются. При следующей корректной конфигурации расчёт начинается с инициализации. Назначение безопасного выхода остаётся за вызывающей программой. В редакторе CODESYS перенесите объявление с FUNCTION_BLOCK в область объявления POU, а тело до END_FUNCTION_BLOCK — в область реализации.
FUNCTION_BLOCK FB_PidTeaching
VAR_INPUT
    SP, PV : LREAL;
    Kp, Ki, Kd : LREAL;
    Ts, Tf : LREAL;
    Umin, Umax, Umanual : LREAL;
    ManualMode : BOOL;
END_VAR
VAR_OUTPUT
    U : LREAL := 0.0;
    ConfigOK : BOOL;
END_VAR
VAR
    Initialized, WasManual : BOOL;
    PrevPV, Err, P, Ipart, D, Bias : LREAL;
    BeforeI, DeltaI : LREAL;
END_VAR

ConfigOK := (Ts > 0.0) AND (Tf > 0.0)
    AND (Kp >= 0.0) AND (Ki >= 0.0) AND (Kd >= 0.0)
    AND (Umin >= 0.0) AND (Umax <= 100.0) AND (Umin < Umax);

IF NOT ConfigOK THEN
    Initialized := FALSE;
    WasManual := FALSE;
    Ipart := 0.0;
    D := 0.0;
    Bias := 0.0;
    RETURN;
END_IF;

IF NOT Initialized THEN
    PrevPV := PV;
    D := 0.0;
    Initialized := TRUE;
END_IF;

Err := SP - PV;
P := Kp * Err;
D := (Tf * D - Kd * (PV - PrevPV)) / (Tf + Ts);
PrevPV := PV;

IF ManualMode OR WasManual THEN
    IF ManualMode THEN
        U := LIMIT(Umin, Umanual, Umax);
    ELSE
        U := LIMIT(Umin, U, Umax);
    END_IF;

    IF Ki > 0.0 THEN
        Ipart := U - P - D;
        Bias := 0.0;
    ELSE
        Ipart := 0.0;
        Bias := U - P - D;
    END_IF;
ELSE
    BeforeI := P + Ipart + D + Bias;
    DeltaI := Ki * Ts * Err;

    IF DeltaI > 0.0 THEN
        DeltaI := MIN(DeltaI, MAX(0.0, Umax - BeforeI));
    ELSIF DeltaI < 0.0 THEN
        DeltaI := MAX(DeltaI, MIN(0.0, Umin - BeforeI));
    END_IF;

    Ipart := Ipart + DeltaI;
    U := LIMIT(Umin, P + Ipart + D + Bias, Umax);
END_IF;

WasManual := ManualMode;
END_FUNCTION_BLOCKТри промышленных применения
Давление напорного трубопровода
На насосной станции измеряют давление, управляют частотой ПЧ и испытывают возмущения от расхода потребителей. В рабочей области с положительным усилением рост расхода увеличивает потери, давление падает, а PI повышает скорость. I восстанавливает давление после изменения постоянной нагрузки при наличии запаса по частоте. Упрощённая модель в PID Lab использует инерцию давления и потери, пропорциональные квадрату расхода. В опыте с насосом расход растёт с 2 до 4 м³/ч при уставке 4 бар.
Минимальная и максимальная частоты, ограничения разгона и задержки измерения влияют на достижимость и динамику. Большое усиление при заметном запаздывании может вызывать повторные разгоны и замедления. При устойчивой работе PI достаточно для компенсации постоянных изменений расхода, а необходимость D оценивают по отклику и шуму.
Уровень резервуара
В резервуаре с постоянной площадью сечения A и расходами в м³/с A·dh/dt = Qin − Qout до достижения границ. При равных потоках уровень держится. При постоянном дисбалансе он продолжает меняться, поэтому такая модель — интегрирующая. При росте оттока регулятор открывает впускной клапан, пока расход не компенсируется. Модель лаборатории ограничивает отток доступной водой и учитывает избыток объёма как перелив.
Для A = 0,4 м² рост оттока на 15 м³/ч при прежнем притоке меняет наклон уровня на −15/(3600·0,4) ≈ −0,0104 м/с. Самовыравнивающаяся модель давления при постоянной команде и расходе стремится к новому равновесию. Уровень при разбалансе постепенно движется к границе ёмкости. При настройке PI оценивают допустимое отклонение уровня и время до перелива или опорожнения. Слишком активный контур может передавать колебания расхода на соседний участок.
Температура промышленной печи
Около рабочей точки печь можно описать тепловым балансом C·dθ/dt = η·Pmax·u(t−L)/100 − H·(θ−θa) − Qload. Здесь C — эффективная теплоёмкость в Дж/К, H — коэффициент теплопотерь в Вт/К, θa — температура среды, η·Pmax — доступная тепловая мощность, Qload — отбор тепла изделиями. Запаздывание L приближённо учитывает передачу тепла и измерение. При H > 0 в линейной модели T = C/H, а статическое усиление K = η·Pmax/(100·H) выражается в кельвинах на процентный пункт команды. Реальная печь может иметь разные температуры нагревателя, воздуха и изделия, поэтому одной постоянной времени достаточно лишь около выбранного режима.
При пуске нагреватель может продолжительно работать на пределе. Большой Ki накапливает поправку до того, как датчик покажет достаточный нагрев. При позднем снижении мощности измерение ещё некоторое время растёт из-за запаздывания. Для теплового контура оценивают качество разгона, отклонение при загрузке, ограничения мощности и запас по максимальной температуре. В PID Lab доступны общий объект первого порядка и опыты с задержкой. Параметры печи в этом разделе относятся к самостоятельной расчётной модели.
Проверь себя
Почему у P-регулятора остаётся статическая ошибка?
При нулевом смещении для ненулевой установившейся команды необходима ошибка, поскольку u = Kp·e. На рассмотренном объекте она равна r/(1 + K·Kp) при соблюдении условий равновесия.
Почему увеличение Ki не помогает при недостижимой уставке?
Интегратор увеличивает рассчитанную сумму. Исполнительный механизм ограничен и по-прежнему выдаёт максимально допустимую команду.
Для чего нужен anti-windup?
Он ограничивает накопление I при насыщении или согласует его с применяемой командой. После изменения условий регулятор быстрее возвращается в рабочий диапазон.
Чем производная по измерению отличается от производной по ошибке?
Производная ошибки включает скорость изменения уставки и измерения. Производная по измерению удаляет прямой вклад скачка уставки в D.
Зачем регулятору предсказуемый период выполнения?
Численные приращения I и фильтрация D рассчитаны для заданного Ts. Случайные интервалы вызова меняют действие этих ветвей во времени.
Что значит «безударный переход»?
Первый отсчёт после переключения режима удерживает фактически поданную команду в пределах привода. Для этого согласуют внутренние состояния регулятора.
Когда достаточно PI?
Когда PI обеспечивает требуемое качество на рабочих режимах и возмущениях, а производная не даёт заметного выигрыша или чрезмерно чувствительна к шуму.
Практические выводы
Начинайте настройку с направления действия, единиц измерения и достижимости уставки. На сопоставимых опытах оценивайте и измерение, и фактическую команду привода. Проверяйте восстановление после насыщения, переход MANUAL → AUTO и поведение при возмущениях. Добавляйте D, если улучшение подтверждается при характерных запаздываниях и уровне шума. Для переноса на ПЛК задайте период задачи, проверьте размерности и отдельно испытайте технологические защиты.